
 语音小管家
🔍 破局三大挑战:格式混乱、质量参差、使用门槛高
当前具身智能数据正面临“标准缺失、质控薄弱、工具分散”三大核心痛点,严重制约行业发展:
标准缺失导致“数据孤岛”林立:不同机器人平台的数据格式互不兼容,坐标系定义、量纲单位缺乏统一规范,元信息完整度参差不齐,大量数据无法直接复用,需投入高额成本进行预处理。
质控薄弱造成数据质量堪忧:人工遥操作采集的数据常伴随多种问题,既包括丢帧、卡顿、花屏、噪点、静止帧、黑白帧等记录层面的缺陷,也存在数采员动作过快/过慢、操作抖动等行为层面的偏差,直接影响模型训练效果。
工具分散严重抬高研发门槛:数据采集、处理、标注、管理等环节的工具链分散独立、不成体系,不仅增加了技术使用难度,还导致研发流程割裂、效率低下,难以实现规模化数据采集的高效产出。
为系统性解决这些问题,智源研究院研发了“面向异构本体、规范操作流程、提高研发效率”的具身数据软件框架CoRobot,实现了“定标准、保质量、提效率”三大目标,并以此作为构建RoboCOIN数据集的技术基座。
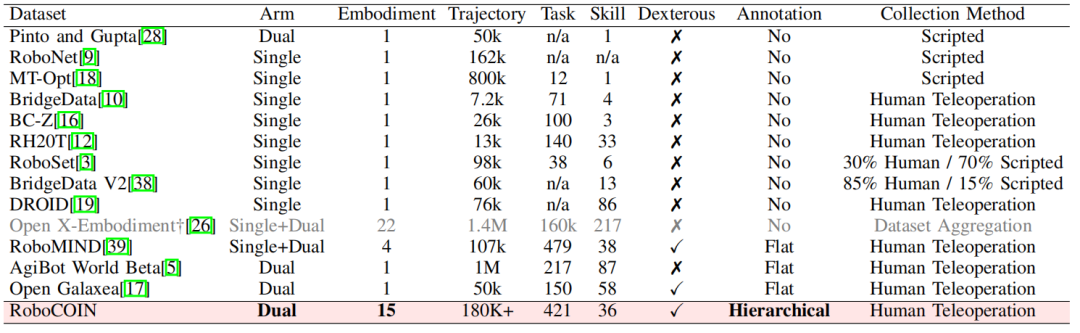
🌐 全球最多元化的双臂真机数据集:15平台 × 18万轨迹 × 421任务
RoboCOIN 数据集具备三大核心优势:
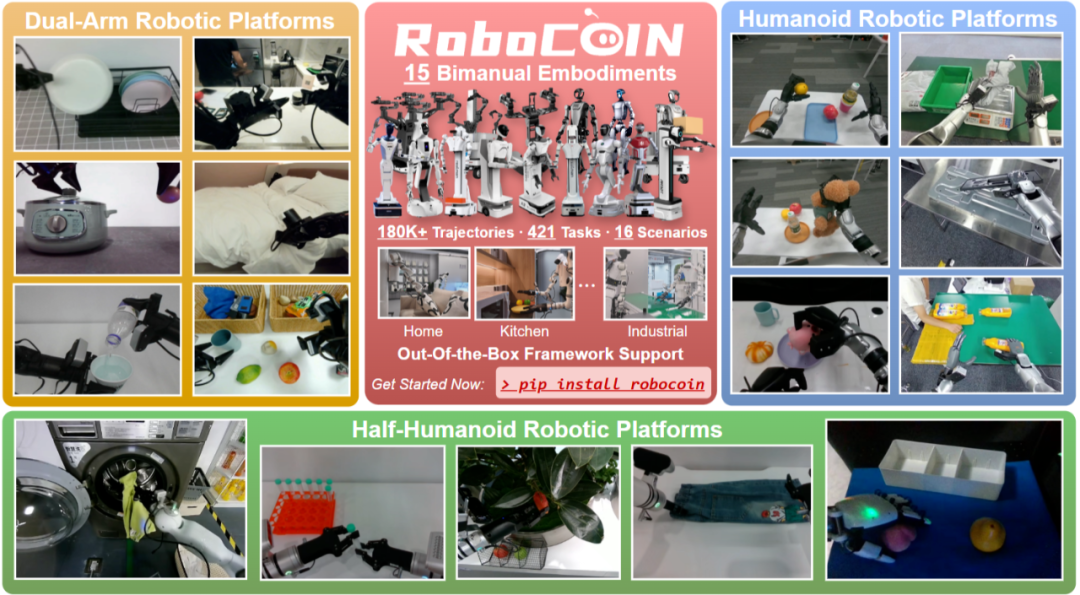
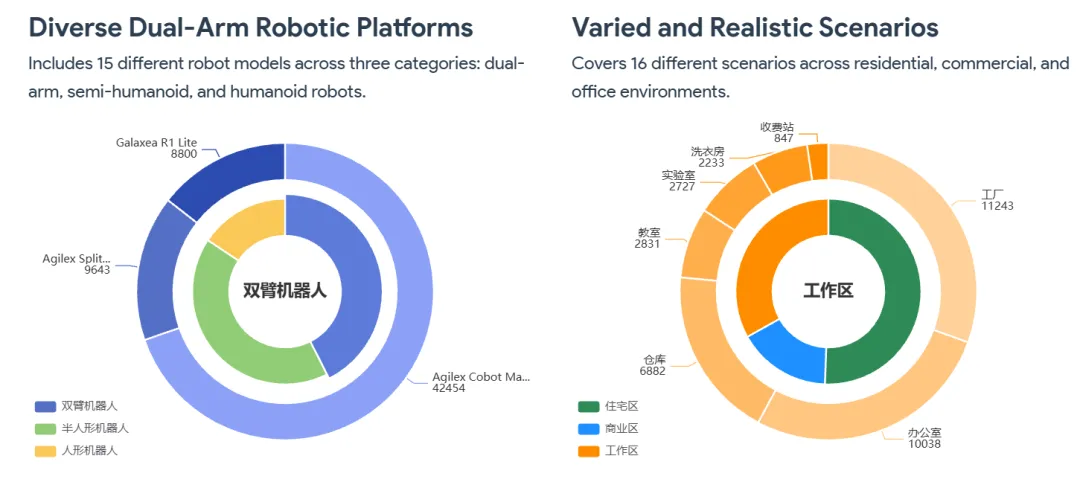
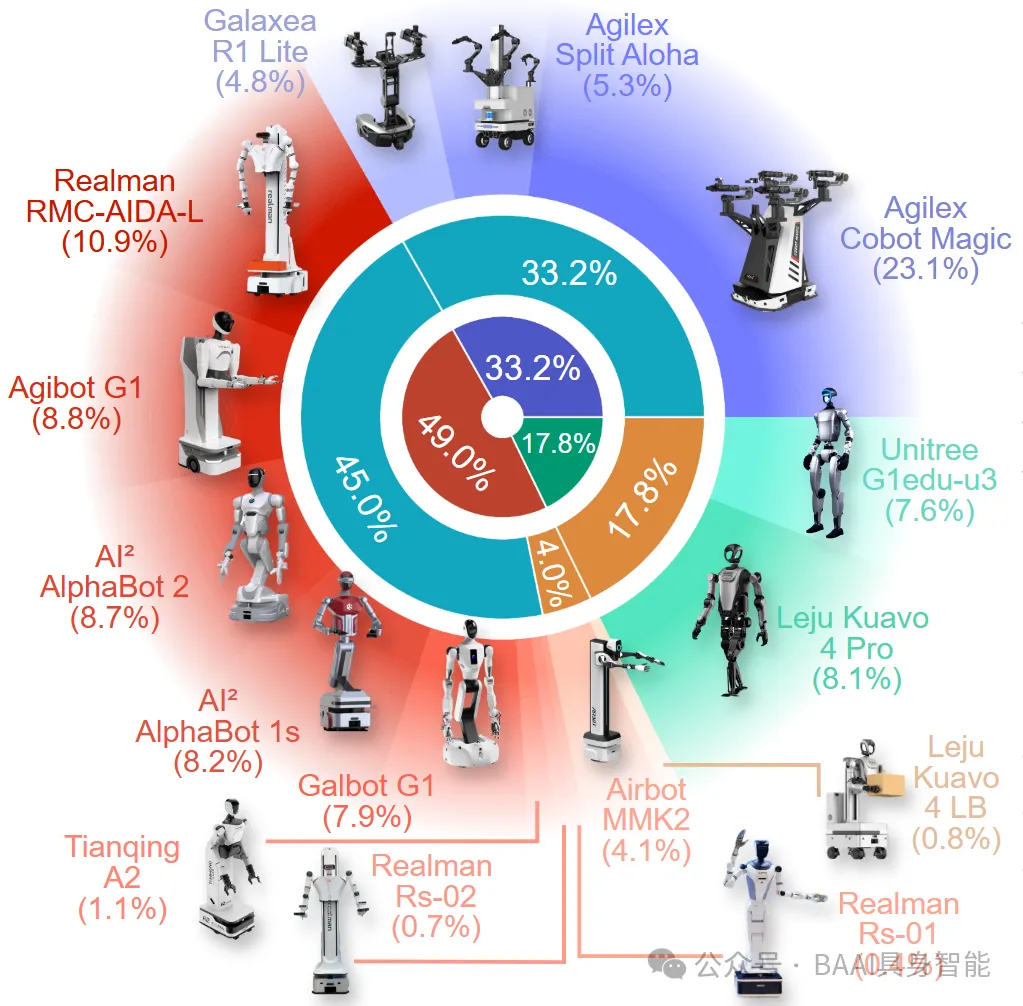
✅多本体、末端执行器:涵盖15款异构机器人平台,包括双臂机械臂(如 Agilex Cobot Magic)、半人形(如 Realman RMC-AIDA-L)和全人形机器人(如 Unitree G1edu-u3),涉及夹爪与灵巧手两类末端执行器,本体和末端执行器的形态多样。
✅真实场景、丰富任务:覆盖16类现实环境(家庭、办公室、工厂、餐厅、超市等),包含432种物体(刚性、铰接、可变形)和36种双臂操作技能,构建了从简单到复杂的渐进式任务体系。
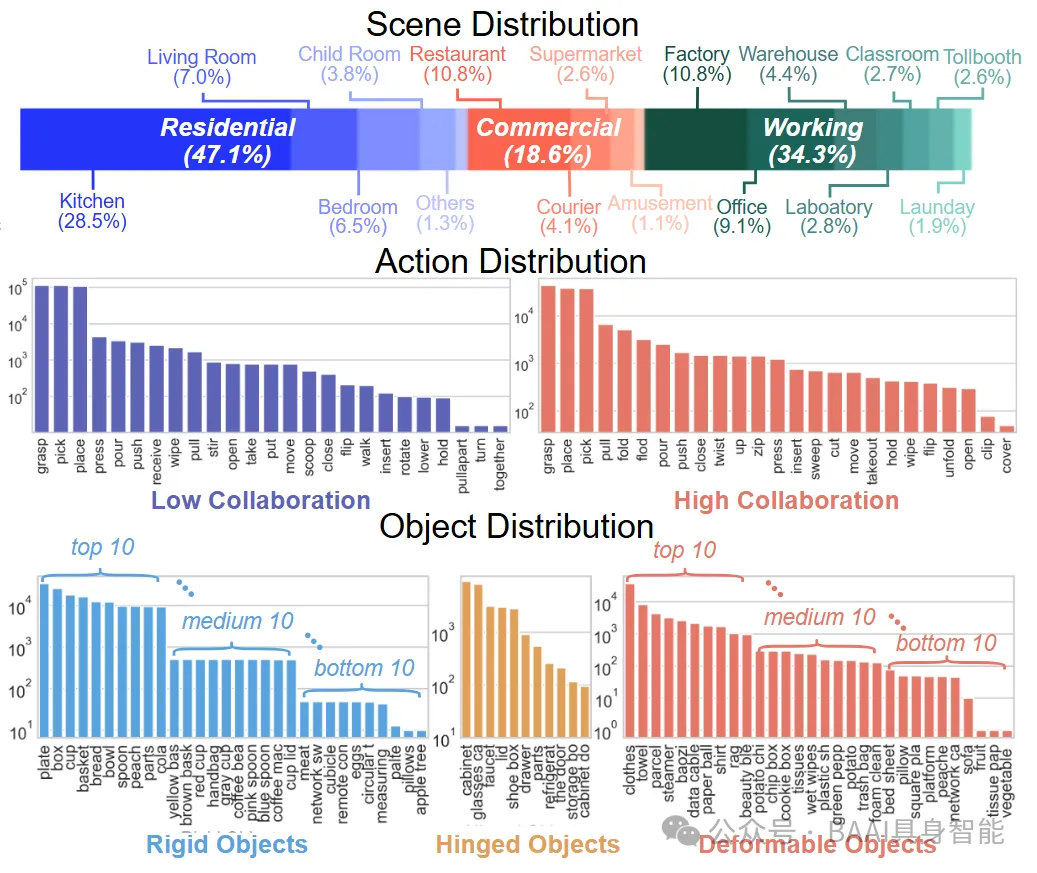
✅数据规模大、质量高:通过人类遥操作采集超过18万条真实轨迹,每条均配备多视角图像、关节状态、末端位姿,并严格对齐时间戳,统一坐标系和量纲,确保数据物理一致性与语义完整性。
🧠 首创“能力金字塔”:三层结构化标注,赋能多粒度学习
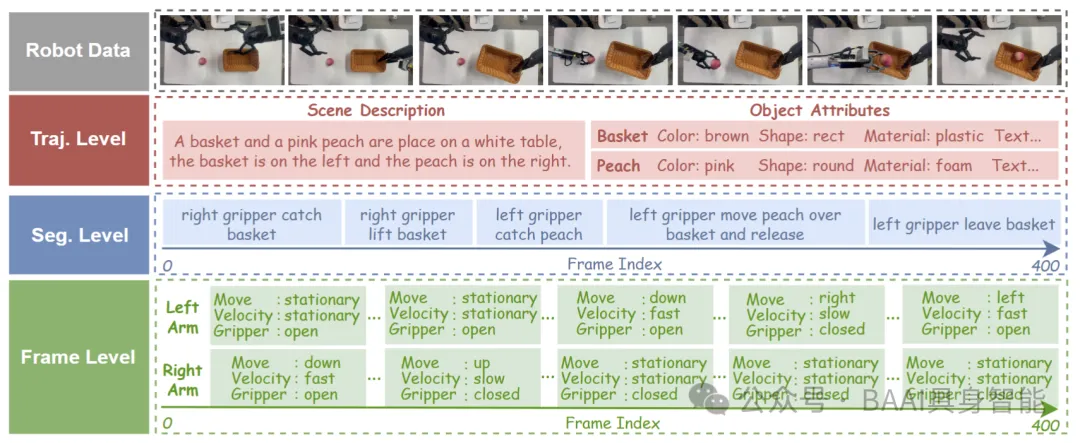
RoboCOIN 首次提出“层级能力金字塔”(Hierarchical Capability Pyramid),实现从宏观任务理解到微观动作控制的全栈式标注:
轨迹层(Trajectory-level):描述整体场景、物体属性(颜色、材质、形状等),支持全局规划;
片段层(Segment-level):将任务分解为可执行子步骤(如“右手抓篮子”“左手放桃子”),支持时序推理与错误恢复;
帧层(Frame-level):逐帧标注运动状态(速度、加速度、夹爪开合),支撑精准闭环控制。
这种多分辨率标注体系,不仅显著提升了数据的信息密度和教学价值,还使模型能够同时学习“做什么”“怎么做”和“如何做准”,从而增强泛化能力、训练效率与系统可解释性,为通用具身智能的发展提供了关键支撑。
⚙️ CoRobot框架:一站式数据处理与训练基础设施
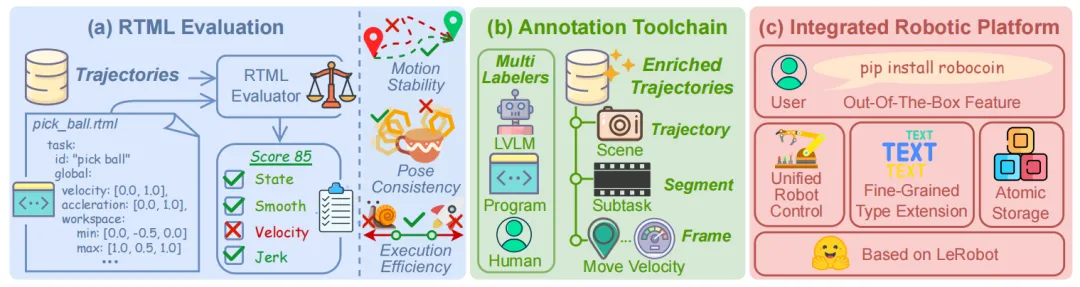
为支撑 RoboCOIN 的高效构建与广泛应用,团队同步开源具身数据软件框架CoRobot1.0,包含三大核心组件:
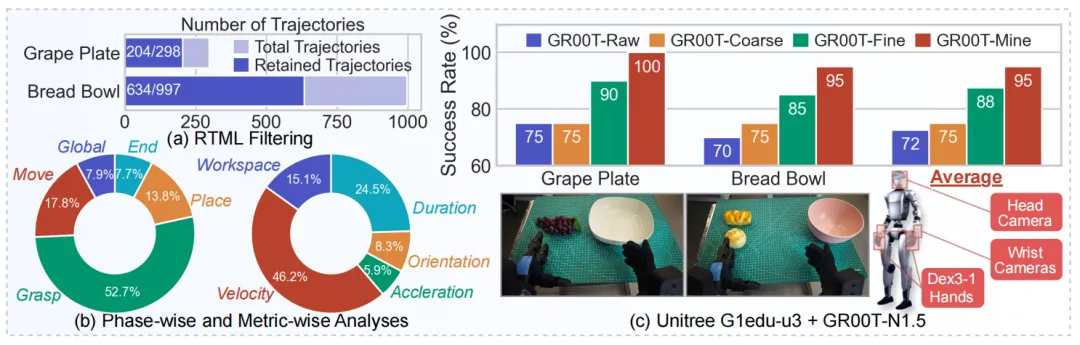
RTML(Robot Trajectory Markup Language)首创机器人轨迹标记语言,通过 YAML 定义运动约束(速度、加速度、工作空间等),自动评估并过滤低质量轨迹,显著提升数据可靠性。
自动化标注工具链融合视觉语言模型(VLM)与规则引擎,实现场景描述、子任务分割、运动语义标签的半自动标注,大幅降低人工成本。
统一多本体管理平台基于 LeRobot 扩展,支持跨平台控制、原子化存储、按需组合下载,调用数据集使用工具链只需敲入一行代码"pip install robocoin",真正做到“开箱即用”。
📈 实测有效:显著提升主流VLA模型性能
在 Realman 与 Unitree 真机平台上,对 π0、GR00T-N1.5 等先进视觉语言动作(VLA)模型的实验表明:
引入 RoboCOIN 的层级标注后,复杂任务(如“将桃子放入抽屉并关闭”)成功率从20% 提升至 70%;
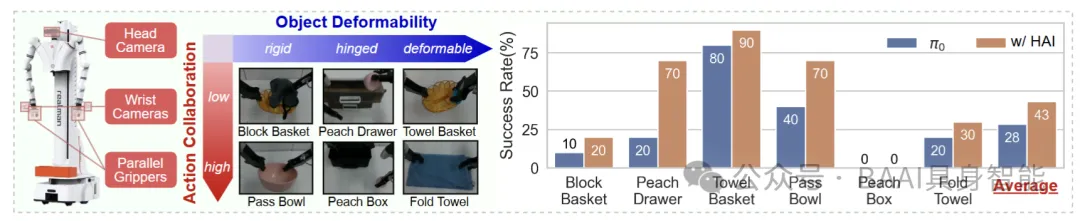
使用 RTML 过滤后的高质量数据训练,模型平均成功率提升23%,验证了“质量优于数量”的数据范式。
💡项目已全面开源:
RoboCOIN数据集主页:https://flagopen.github.io/RoboCOIN/
CoRobot软件框架主页:https://github.com/FlagOpen/CoRobot
